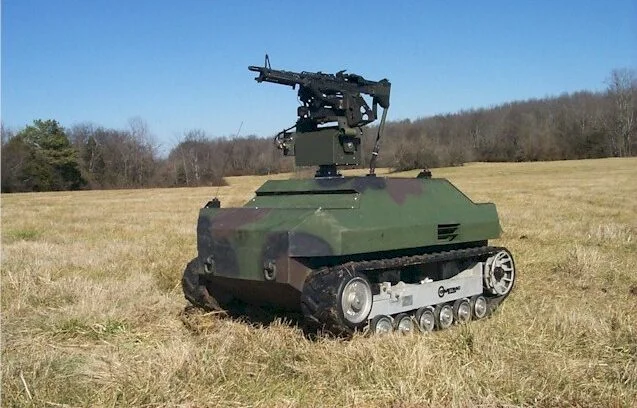
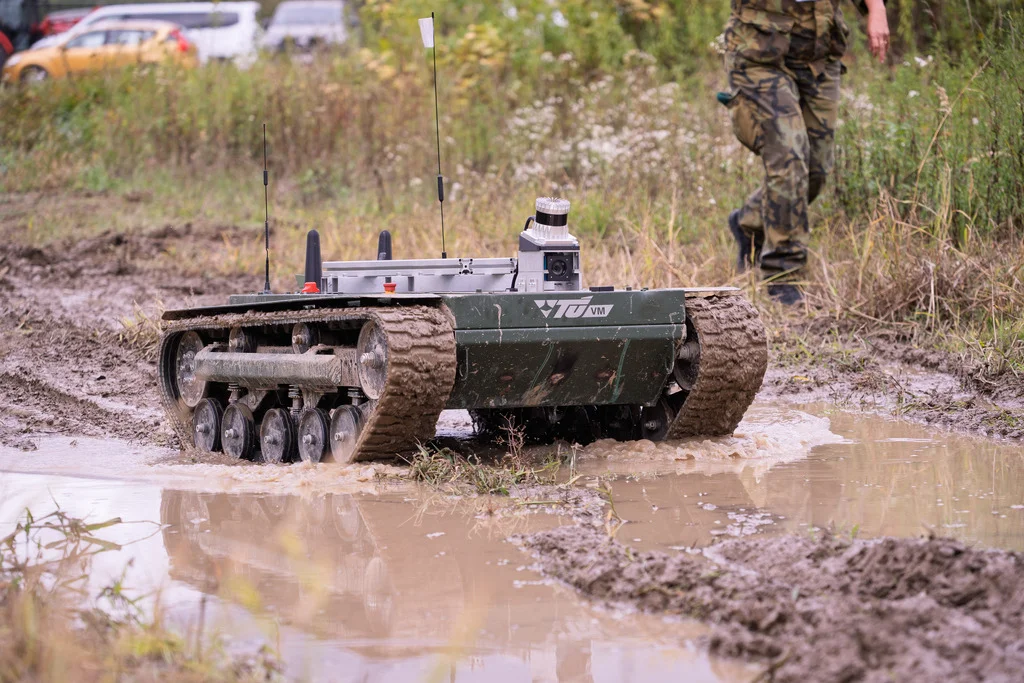
Zkušenosti z ukrajinského bojiště ukazují, že pozemní drony často selhávají kvůli rušení signálu a neaktuálním mapám. Švédská společnost Carmenta představila řešení v podobě integrace taktického plánovače tras přímo do palubního operačního systému. Roboti tím získávají schopnost samostatně přepočítávat trasy v reálném čase, vyhýbat se nepřátelské palbě i novým překážkám.
Užitečnost robotických vozidel závisí na jejich schopnosti najít cestu vpřed. Komunikační spojení mohou selhat a mapy zastarat. Společnost Carmenta, výrobce geoprostorového softwaru, tvrdí, že má řešení.
Tato firma se sídlem ve Švédsku integrovala svůj systém pro plánování tras v terénu do operačního systému pro roboty. Díky této integraci mohou bezpilotní pozemní vozidla (UGV) přepočítávat trasy přímo na palubě během probíhající mise.
Zkušenosti z Ukrajiny
Systém kombinuje data o terénu, taktická omezení a pozorování v reálném čase. Podle společnosti Carmenta to vozidlům umožňuje přizpůsobit se měnícím se podmínkám. Výsledkem je podle ní lepší mobilita a vyšší šance na přežití v nepřátelském prostředí – jinými slovy ve válečném konfliktu.
Tento koncept vychází ze zkušeností z války na Ukrajině. Společnost Carmenta upozorňuje, že průchodnost terénu, překážky i taktická situace se mohou během mise rychle změnit. Armády proto vyžadují autonomní systémy, které dokážou fungovat i bez nepřetržitého spojení.
Nové informace, nová trasa
Z technického hlediska propojila společnost Carmenta svůj systém plánování tras s rozhraním ROS 2 Navigation 2, známým jako Nav2. Jedná se o široce využívaný open-source software pro autonomní systémy. Toto propojení umožňuje pokročilé plánování tras s ohledem na terén přímo v rámci autonomního systému vozidla. Trasy se tak mohou měnit v závislosti na přísunu nových informací.
Tobias Moberg, technický ředitel (CTO) společnosti, rozlišuje dva typy navigace. „Autonomní vozidla již dnes dobře zvládají vyhýbání se překážkám a lokální navigaci. Ale plánování trasy po dobu trvání celé mise vyžaduje zohlednění dalších faktorů, nejen bezprostředního okolí,“ vysvětlil.
„Díky tomu, že je taktické plánování trasy integrováno přímo ve vozidle, mohou stroje průběžně přehodnocovat svou trasu. Využívají k tomu jak geoprostorové zpravodajské informace, tak data získaná pozorováním operačního prostředí,“ doplnil. Právě v tom spočívá podstata tohoto produktu.
Kombinace různých dat
Výpočet trasy kombinuje geoprostorová data, cíle mise a taktická hlediska. Patří sem například oblasti, do nichž je vstup zakázán, zóny ohrožené nepřátelským pozorováním či palbou, nebo naopak preferované koridory pro pohyb. Senzory umístěné na vozidle mohou každý z těchto faktorů průběžně aktualizovat. Trasa se proto mění se změnou obrazu.
Systém se také učí z pozemních dat. Když vozidlo narazí na terén, který se liší od jeho mapy, toto pozorování může ovlivnit pozdější výpočty trasy. Následné volby se zlepšují. Informace mohou být také předány dalším platformám ve stejné oblasti, což celé flotile autonomních vozů poskytuje aktuálnější přehled o terénu.
Co Nav2 dělá a nedělá
Nav2 je navigační rámec pro mobilní roboty ROS 2. Proměňuje navigační cíl v pohyb. Kombinuje lokalizaci a vstupy z mapy s plánováním trasy, lokálním ovládáním, zvládáním překážek a chováním na úrovni úkolů. Jeho design je modulární.
Nav2 ale není kompletní robot. Jeho použití stále potřebuje senzory, základní řídicí jednotku a lokalizaci nebo mapování. Potřebuje také konfiguraci, kalibraci a testování. Použití Nav2 samo o sobě nečiní vozidlo bezpečným pro konkrétní provozní kontext.
Zvláštní rizika
Zhoršené podmínky představují zvláštní rizika. Měnící se překážky, špatná lokalizace, ztráta komunikace a neobvyklý terén – to vše může konfiguraci zhatit. Vlastní pluginy sice zvyšují flexibilitu, ale mohou ztížit diagnostiku selhání. Využití v obranném sektoru vyžaduje testování, jasný lidský dohled a záruku specifickou pro danou misi.
Nav2 není ale jen obranný produkt. Jedná se o obecný rámec pro mobilní roboty používané ve skladech, továrnách a v servisní robotice. Pro obranné role připadá v úvahu přesun zásob, průzkum tras, hlídkování perimetru a evakuace zraněných.
Carmenta dodává softwarové nástroje pro vizualizaci a analýzu dynamických geoprostorových informací pro řadu aplikací. Její produkty využívají systémoví integrátoři a poskytovatelé řešení v oblastech obrany, bezpilotních systémů, námořních technologií a veřejné bezpečnosti. Kromě švédské centrály má společnost pobočky v Německu, Francii, Velké Británii a Spojených státech.